
技術・開発手法
3D開発プラットフォーム活用
ゲームエンジンを活用し、高品質なリアルタイム3Dアプリケーションを効率的に開発
Unreal EngineやUnityを用い、リアルタイム描画、操作制御に加え、シミュレーターやROSとの連携によるデータ活用まで対応。検証・可視化・制御を含む3Dアプリ開発を実現する技術です。
ゲームエンジンを基盤とした3D可視化・シミュレーション連携技術
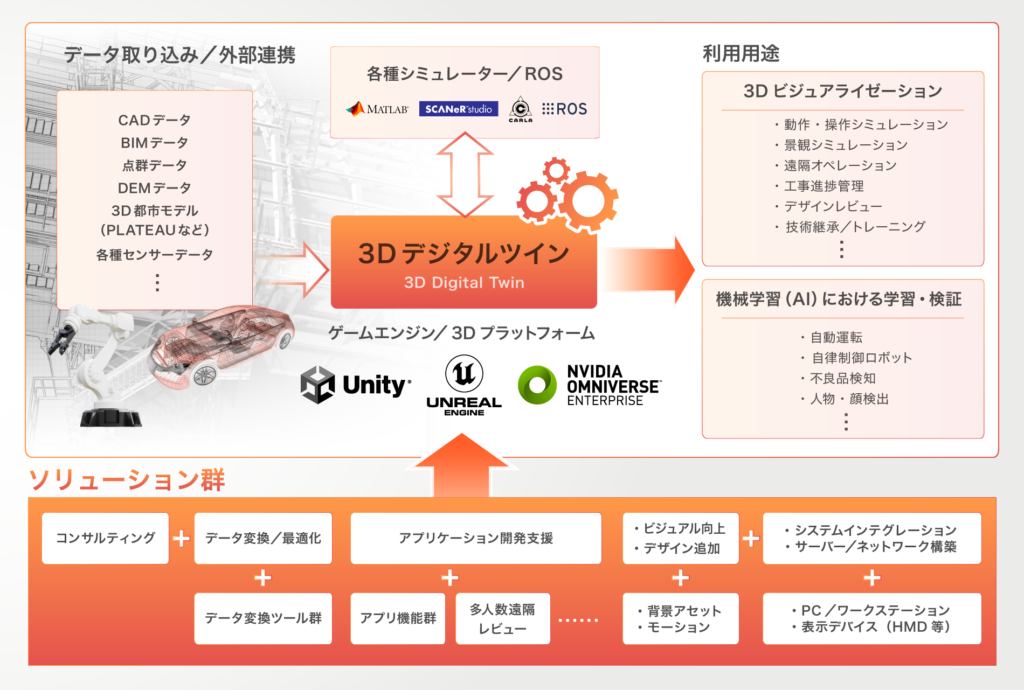
Unreal EngineやUnityなどのゲームエンジンは、リアルタイム描画、物理演算、入力処理、UI構築などの機能を備えています。本技術ではこれらを活用し、可視化にとどまらない実用的な3Dアプリケーションを構築します。CADやBIM、点群データなどの静的データに加え、MATLAB/SimulinkやPTV Vissim、SCANeR Studioなどのシミュレーターによる計算結果を取り込み、リアルタイムに可視化・操作可能な環境を実現します。さらにROSとの連携により、外部制御ロジックと3D空間を接続し、検証やシミュレーションに活用できるアプリケーションとして実装します。
3D開発プラットフォーム活用の強み・特徴
FEATURE 01
リアルタイム3D描画の最適化と表現制御
ゲームエンジンのレンダリング機能を活用し、フォトリアルな高品質表現から軽量描画まで用途に応じて調整可能です。LOD制御や描画最適化を行うことで、大規模データや動的シーンにおいても安定したリアルタイム描画を実現します。
FEATURE 02
操作性を考慮したインタラクション実装
ユーザーの操作に応じたオブジェクト制御やカメラ操作による視点移動、UI表示などを実装し、直感的に扱える3Dアプリケーションを構築します。用途や利用シーンに応じて操作フローやUI構成を設計することで、専門知識の有無に関わらず利用しやすい操作環境を実現します。
FEATURE 03
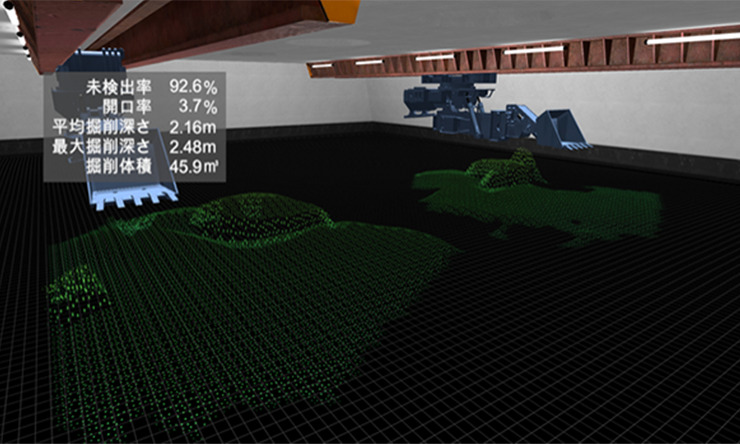
シミュレーション結果のリアルタイム可視化
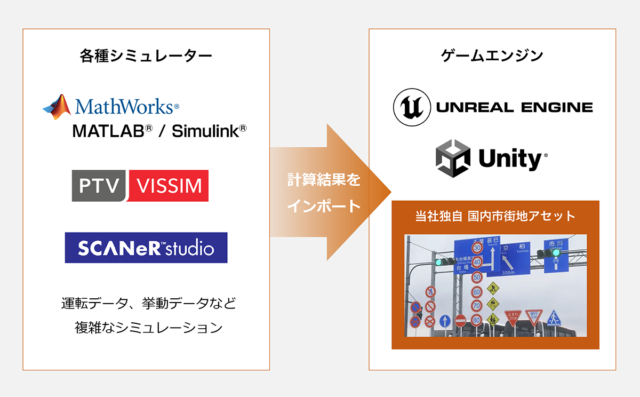
MATLAB/Simulink、PTV Vissim、SCANeR Studioなどのシミュレーターによる計算結果を取り込み、3D空間上でリアルタイムに可視化します。数値データや挙動を視覚的に確認できるため、解析結果の理解や検証作業を効率化します。
FEATURE 04
ROS連携による制御・シミュレーション環境構築
ROSノードとゲームエンジン間でメッセージ通信を行い、3D空間と外部制御ロジックを接続します。ロボットや自動運転のアルゴリズムを適用した検証が可能であり、実機に近い条件でのシミュレーション環境を構築できます。
FEATURE 05
実行環境に応じた開発・最適化
PC、モバイル、XRなど利用環境に応じて描画負荷や操作方法を調整し、最適な構成でアプリケーションを実装します。用途や利用条件に応じた安定した動作環境を提供します。
活用シーン
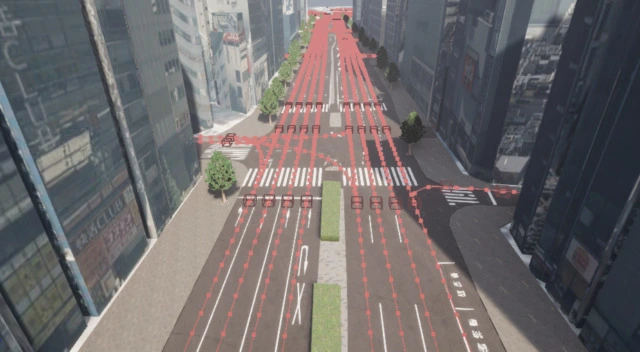
USE CASE 01
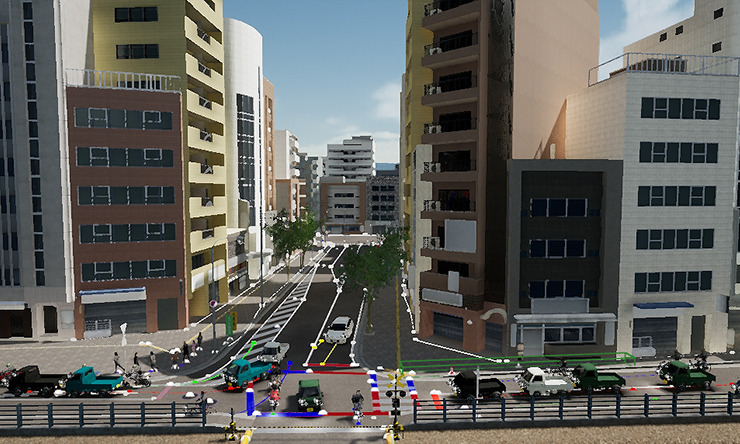
自動車・モビリティ|運転・交通シミュレーション可視化
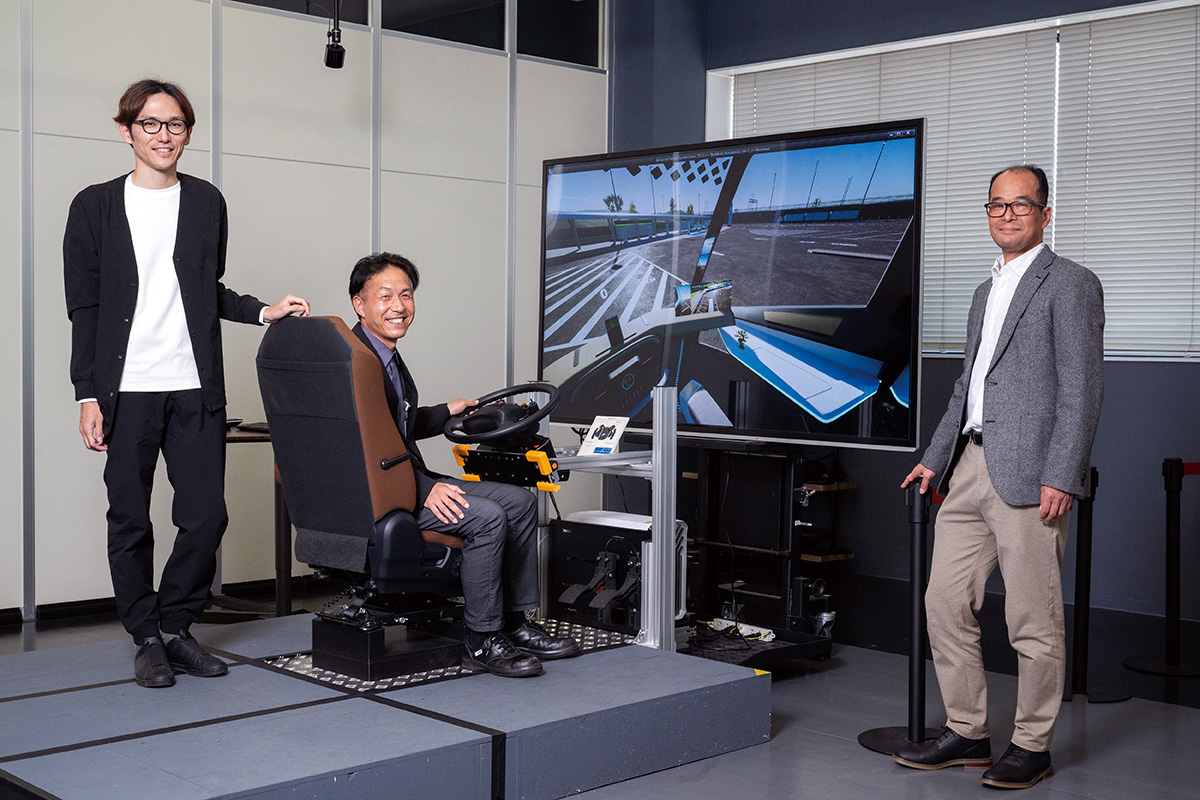
CARLAやSCANeR Studioによる自動走行や車両挙動のシミュレーションを3D空間上で再現し、複雑な状況を直感的に把握できる環境を構築。検証・評価・説明用途で活用されます。
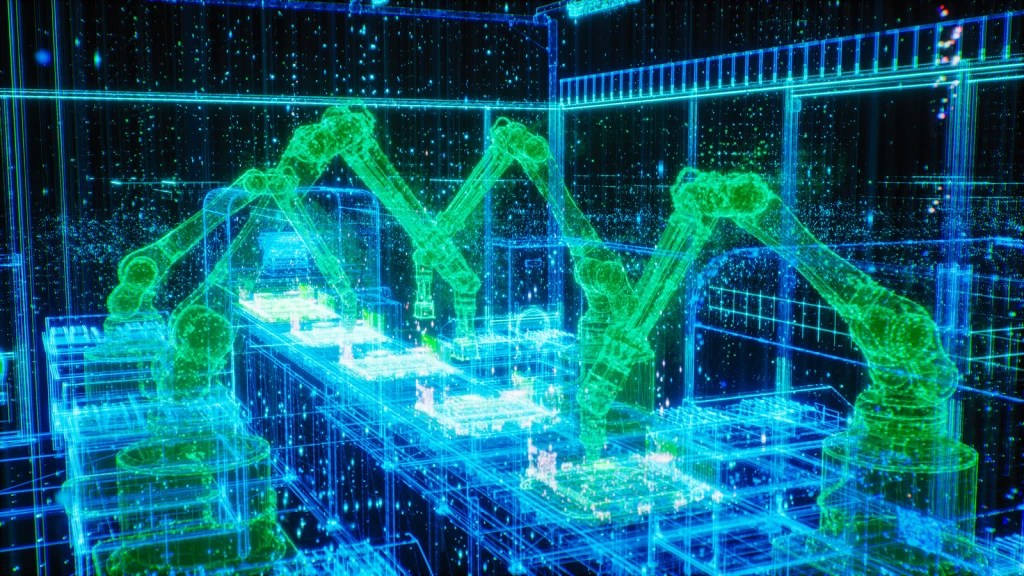
USE CASE 02
ロボティクス|ROS連携シミュレーション環境
ROSノードとUnityシーン間でデータを送受信し、ロボットの制御ロジックを3D空間上で検証。実機導入前の動作確認やアルゴリズム評価を効率的に実施できます。
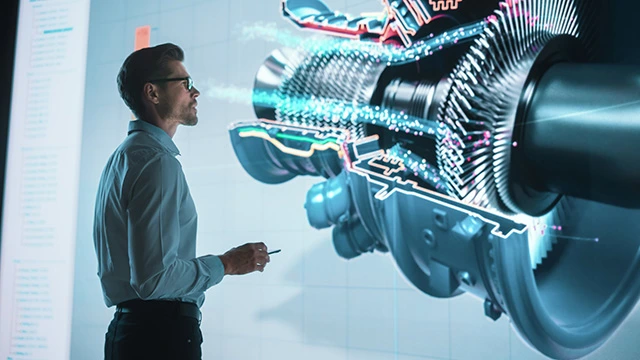
USE CASE 03
製造業|製品・設備の挙動シミュレーション
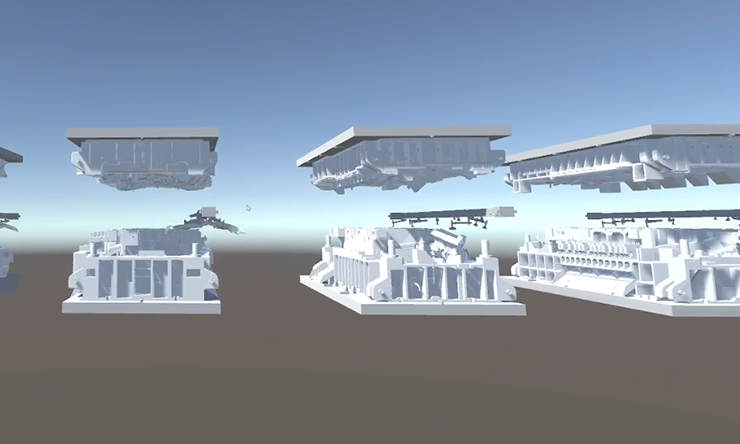
MATLAB/SimulinkやROS連携によるセンサーデータ、設計データをもとに製品・設備の動作を3Dで可視化し、干渉検証や挙動確認を事前に行える環境を構築します。
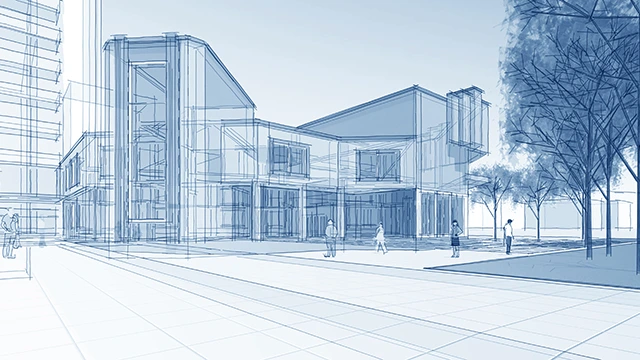
USE CASE 04
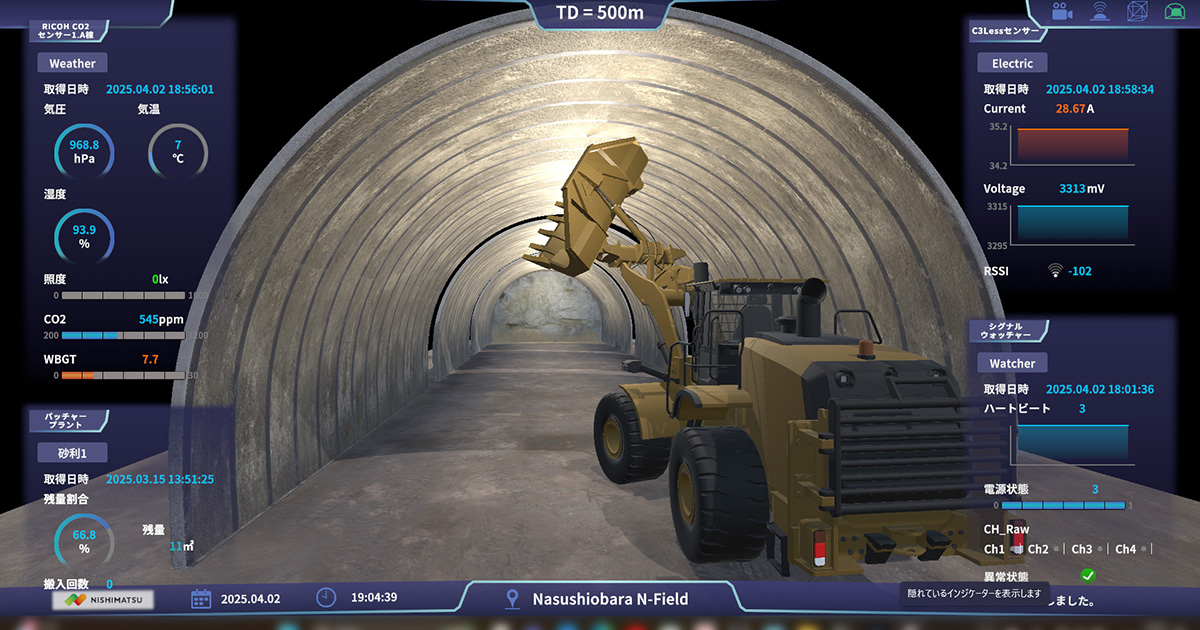
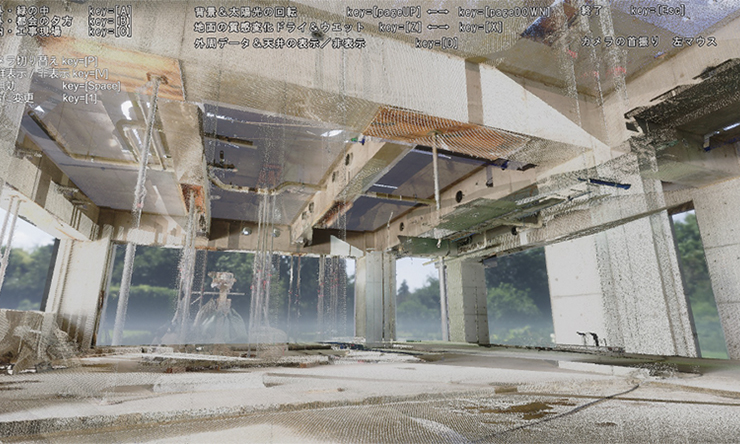
建設・土木|空間データとシミュレーションの可視化
BIM/CIMや点群データに加え、人流や施工手順などのシミュレーション結果を重ねて表示し、計画検証や関係者間の認識共有を支援します。
USE CASE 05
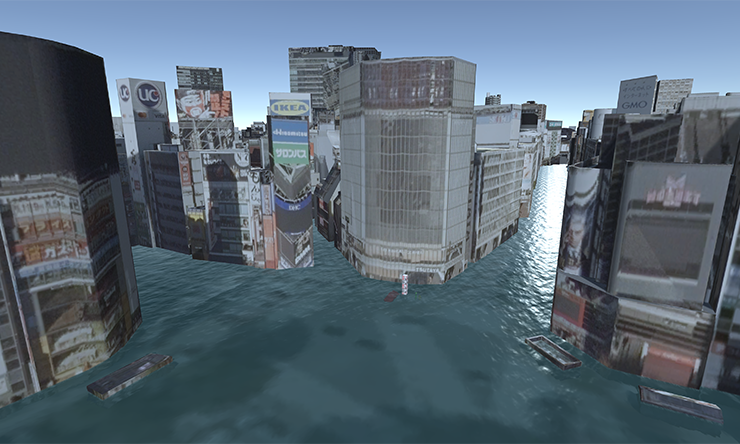
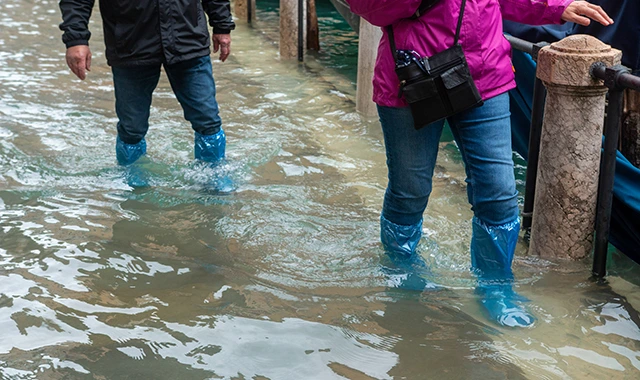
警備・防犯・防災|災害の被害状況および避難経路シミュレーション
台風や地震、津波など各種災害のシミュレーション結果や被害状況を可視化することができます。浸水リスクや地形特性を考慮した最適な避難ルートを検討したり、VRで体験したりすることも可能です。