
ソリューション
挙動・制御シミュレーション
ゲームエンジンによるリアルな仮想空間で、挙動・制御開発を高度化
制御システムやシミュレーターとゲームエンジンを連携し、多様な環境条件を再現した仮想空間で挙動・制御を検証。MILSからHILSまで一貫した検証環境の構築にも対応します。
実機依存・環境再現・ツール分断——制御開発が抱える課題
船舶・車両・ロボットなど、移動体や自律システムの制御開発では、実機試験を中心とした開発が長らく主流でした。しかし、試験環境の確保コスト、環境条件の再現困難、制御モデルと3D可視化環境の分断、MILSからHILSへの移行負荷など、開発サイクルの各所にボトルネックが存在します。これらを一貫して解消するには、制御システムとゲームエンジンを組み合わせた統合シミュレーション環境が有効です。
-
実機・試験環境への依存が開発の制約になっている
実機や試験場の手配、天候による中断、安全管理コストなど、現実環境での検証には時間・費用・リスクの面で大きな制約があるため、開発サイクル全体の長期化につながっています。
-
多様な環境条件を再現することが難しい
制御システムの堅牢性を高めるには多様な環境での検証が不可欠なものの、風・波・地形・天候などの条件を再現することは難しく、エッジケースの検証が不十分になりがちです。
-
制御モデルと3D可視化環境が分断されている
制御シミュレーターで算出した結果を3D空間上で可視化・確認できる統合環境が整っていないケースが多く、ツール間連携やデータ受け渡しに大きな負荷が発生しています。
-
MILSからHILSへの移行負荷が大きい
MILSからHILSへの移行や、CAN、ROS2など多様なインターフェースへの対応には専門知識と実装工数が必要となり、開発後期の大きな負荷となっています。
-
仮想環境での繰り返し検証により開発を高速化
3D仮想空間で挙動・制御を再現し、実機や試験場に依存しない検証環境を構築。仕様や条件の変更にも柔軟に対応し、再現性の高いシミュレーションを繰り返しできます。
-
多様な環境条件を自在に再現可能
風・潮流・波・路面摩擦・地形凹凸・天候変化など、現実では制御困難な環境条件を仮想空間上で再現。実機試験では難しいシナリオも含め、網羅的な検証を実施できます。
-
制御演算と3D空間をリアルタイム連携
制御システムや物理シミュレーターとゲームエンジンを連携。制御演算結果をリアルタイムに3D空間へ反映し、直感的な動作確認と迅速なフィードバックを実現します。
-
MILSからHILSまで一貫した検証基盤を構築
各種インターフェースに対応した統合シミュレーション環境を設計・構築。モデル検証フェーズから実ハードウェア接続まで、段階的に移行可能な開発環境を提供します。
制御システムと3Dデジタルツインを統合したシミュレーション環境を構築
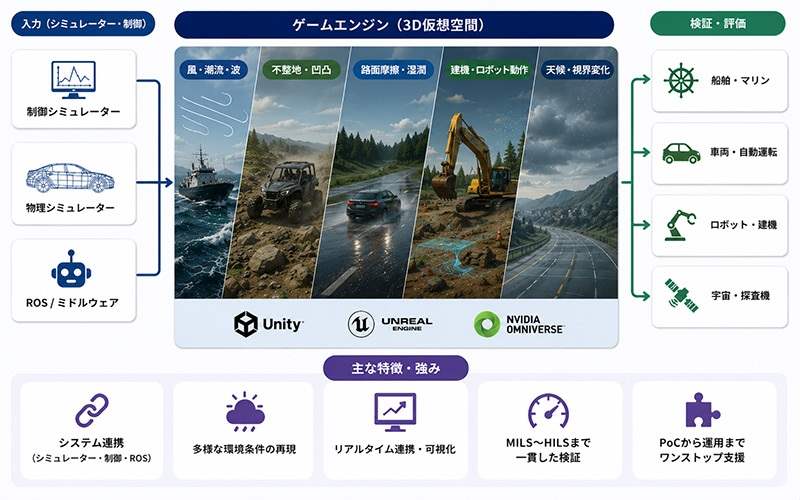
当社ではリアルタイム3DCG技術を基盤に、Unity、Unreal Engine、NVIDIA Omniverseを活用した産業向けシミュレーション環境を構築しています。MATLAB/Simulink、CarSim、ROS2などの制御・物理シミュレーターと3D開発プラットフォーム(ゲームエンジン)を連携させ、移動体・自律システムの挙動・制御検証を支援。多様な環境条件を再現した仮想空間で、制御アルゴリズムの評価、最適化、シナリオ検証を実現し、実機試験に依存しない開発サイクルへの移行を支援します。
挙動・制御シミュレーションの強み・特徴
FEATURE 01
さまざまな制御システムやシミュレーターとの豊富な連携実績
制御システム・物理シミュレーター・ROSとゲームエンジンを連携し、制御演算結果をリアルタイムに3D空間へ反映できる環境を構築します。MATLAB/Simulink・CarSim・ROS2などとの連携実績を持ち、既存ツールチェーンを活かした統合シミュレーション環境の構築に対応します。
FEATURE 02
CAE解析とリアルタイム3Dをつなぐ統合シミュレーション環境
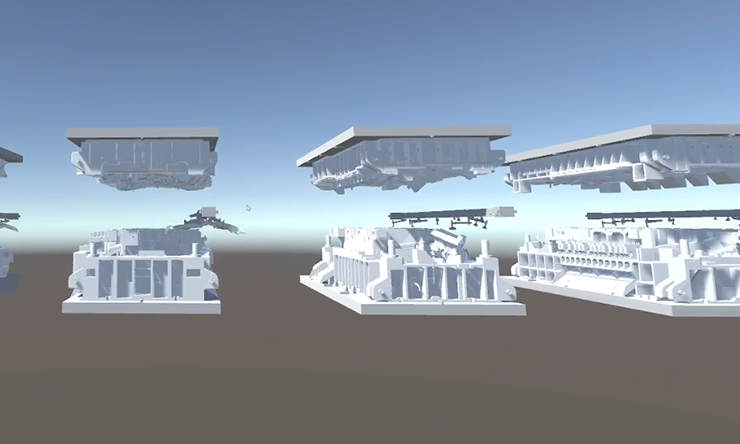
自動車・ロボティクス・建機分野では、CAEで解析した車体・センサー・流体特性をゲームエンジン環境へ反映し、大量シナリオ検証や制御ロジック最適化へつなげる開発パイプラインが広がっています。Silicon StudioはCAEの代替ではなく、CAE解析結果をリアルタイム3D環境へ統合し、仮想空間上での高速・大規模検証を支援します。
FEATURE 03
環境条件・地形・センサーモデルを含む仮想環境を構築
風・潮流・波、不整地、路面摩擦、天候変化、動的障害物など、多様な環境条件を高精度に再現。カメラ・LiDAR・GNSS・IMUなどのセンサーモデルにも対応し、実機仕様に合わせた高度なシミュレーション環境を構築できます。魚眼・超広角カメラのシミュレーションに対応した自社製Unreal Engineプラグインも活用可能です。
FEATURE 04
Unity、Unreal Engine、NVIDIA Omniverseに対応
当社では、Unity、Unreal Engine(UE4/UE5)、NVIDIA Omniverseのすべてで環境構築の実績が多数あります。用途・規模・既存環境に応じて最適な3D開発プラットフォームを選定し、リアルタイム性と高品質な描画を両立したシミュレーション環境の提供が可能です。
FEATURE 05
PoCから本番運用までワンストップで支援
小規模PoCから本番運用まで、コンサルティング・企画・設計・開発・運用を一貫して支援。制御システムとゲームエンジンを接続する高度なインテグレーションにも対応し、お客様の既存ツールチェーンや開発フローに合わせた最適な構成を提案します。
活用シーン
USE CASE 01
船舶・マリン製品の制御開発と自動操舵検証
MATLAB/Simulinkとゲームエンジンを連携し、風・潮流・波などを再現した海洋仮想環境を構築。天候や実機制約に左右されず、制御アルゴリズムの評価や自動操舵機能の検証を繰り返し実施できます。
USE CASE 02
オフロード車両の走行シミュレーションと制御検証
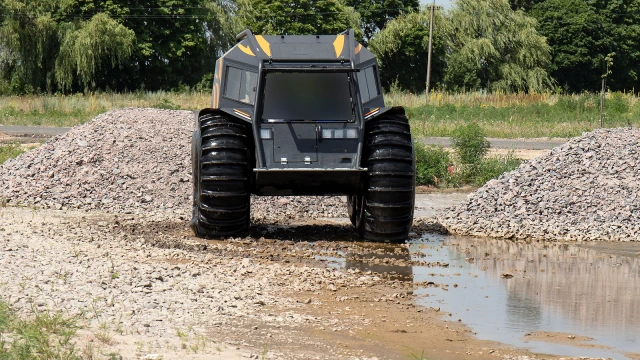
不整地・傾斜・段差など多様な地形を再現した3D環境に車両運動CAEとROS2を統合。加減速、ステアリング、サスペンション挙動を含む走行シミュレーションを実現し、MILSからHILSまで段階的に検証できます。
USE CASE 03
自動運転・ADAS向けシミュレーション環境構築
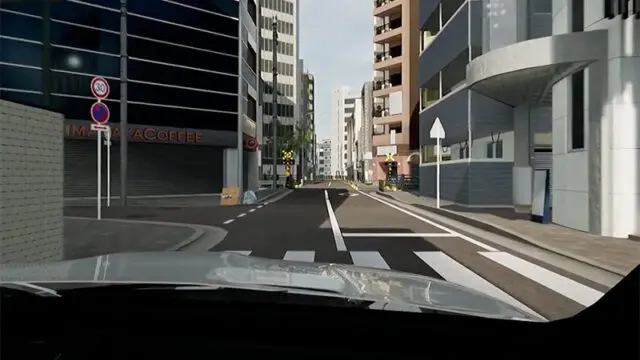
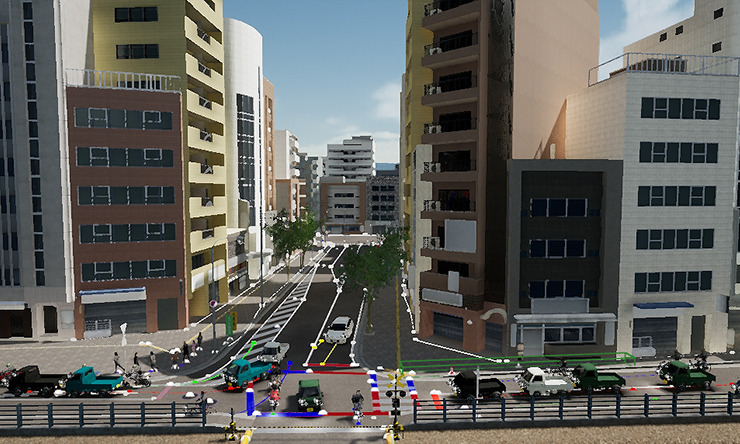
車体・センサー特性をゲームエンジン環境へ反映し、市街地・山岳路・悪天候など多様なシナリオで制御アルゴリズムを検証。大量シナリオ試験とセンサーデータ生成を通じて、自動運転・ADAS開発を支援します。
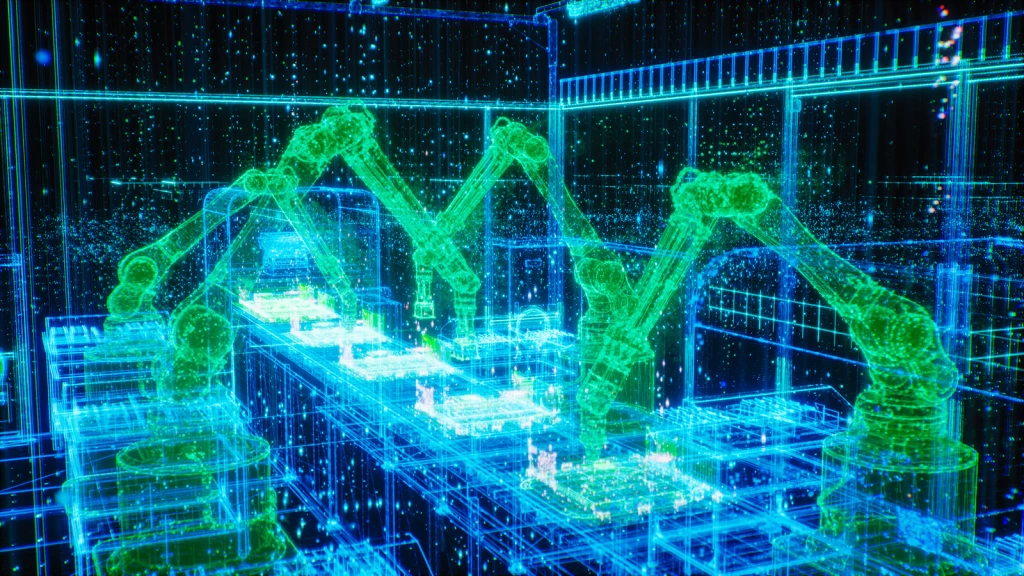
USE CASE 04
ロボット・建機・宇宙探査機など自律システム開発
ゲームエンジンとROSを連携させたシミュレーション環境を構築。工場・建設現場・トンネル・宇宙空間など、過酷環境で動作する自律システムの挙動検証・センサー統合・動作計画開発に対応します。
よくあるご質問
はい、対応可能です。MATLAB/Simulink・CarSim・ROS2などの制御ツールとゲームエンジンを連携させた検証環境構築が基本アプローチであり、CAE連携は必要に応じた選択肢のひとつです。現在の開発環境や課題をヒアリングした上で最適な構成をご提案します。
はい、可能です。既存のシミュレーション環境やCAE資産を維持したまま、3D可視化・検証環境を追加構築するアプローチを基本としています。MATLAB/Simulink・CarSim・ROS2など主要ツールとの連携実績があり、インターフェース設計から実装まで一貫対応します。
はい、3つすべてに対応しています。用途・開発規模・既存ツールとの相性を踏まえて最適なエンジンを選定し、必要に応じて複数エンジンを組み合わせた構成にも対応可能です。
はい、小規模PoCから対応可能です。まずは特定シナリオや機能に絞った検証環境を構築し、効果検証後に本番規模へ段階的に拡張していくアプローチを推奨しています。研究開発フェーズから実運用まで一貫して支援します。